
摘要:2026年6月,卓驭常州工厂正式投产,"深圳+常州"双制造基地布局完成。对一家智驾供应商而言,自有制造能力意味着量产规模的硬件支撑。但硬件扩张只是可见的部分,水面之下的变化才是真正关键的:支撑这34家客户、130款合作车型的,是一套能实现"一次投入、全域复用"的技术架构。这套架构的核心是原生多模...
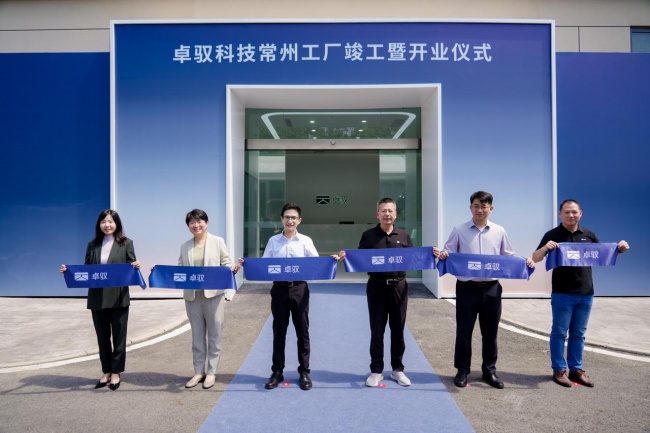
2026年6月,卓驭常州工厂正式投产,"深圳+常州"双制造基地布局完成。对一家智驾供应商而言,自有制造能力意味着量产规模的硬件支撑。但硬件扩张只是可见的部分,水面之下的变化才是真正关键的:支撑这34家客户、130款合作车型的,是一套能实现"一次投入、全域复用"的技术架构。
这套架构的核心是原生多模态基础模型。
传统智驾系统的数据结构按"场景"划分——高速场景、城区场景、泊车场景各自独立,每个场景都需要专属的数据采集、标注和训练流程。这种模式天然导致一个困境:场景无限细分,投入线性增长,边际成本居高不下。卓驭改变了这一结构。它的训练数据按"物理属性"分类——几何结构、运动属性、交互规则、环境条件——模型学到的是物理规律本身,而非特定场景的套路。
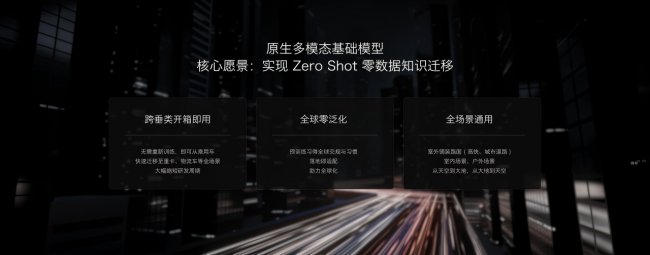
带来的直接结果是迁移效率的质变。当卓驭从乘用车进入重卡领域时,不需要从头积累数据。因为重卡行驶的大部分场景——高速公路、城市路口、跟车变道——所涉及的物理规律已在乘用车数据中完成学习,只需补充车辆动力学参数和作业场景的少量数据,即可快速上线。两个月时间,功能成熟度达到80%,传统方案需要数年。
这便是"一次投入、全域复用"在工程端的落地形态。研发资源集中在构建通用物理理解能力上,之后的场景适配和品类拓展只需极小的边际投入。
版权声明:除特别声明外,本站所有文章皆是来自互联网,转载请以超链接形式注明出处!


